なぜこの研究が必要なのか?(研究背景)
「これ取って!」「そっちのペットボトル取って」—— 私たち人間は普段、とても「曖昧(あいまい)な言葉」を使って会話をしています。
しかし、ロボットにとってはこれが大きな問題になります。「これ」「それ」「あそこ」といった言葉(指示語)や、「左のボトル」という表現は、「話している人の位置」や「周りの状況」を知らないと意味がひとつに決まらないからです。
- 「左のボトルを取って」(=右側にもボトルがある?指示者の視点から見て左?)
- 「椅子の前のペットボトルを取って」(=物陰に隠れていて見えないかも?)
- 「これ」「それ」「あれ」(=人とロボットの距離感によって対象が変わる)
ロボットが私たちの生活を助けるパートナーになるためには、このような人間らしい「大ざっぱで曖昧な指示」でも正しく理解して動けるようになる必要があります。
この研究が目指すもの(研究目的)
本研究では、話題のAI技術であるLLM(大規模言語モデル)を活用し、人間が出した曖昧な指示をロボットが理解できる具体的な指示に変換するシステムの開発を目指しています。
指示を出した人と物体との距離、障害物の配置、さらに「物陰(死角)に隠れて直接見えない状況」といった難しい条件でも、状況を正しく推測して「お目当ての物体」を探索し、しっかりと持ち上げることができる移動ロボットを目指します!
ここがすごい!研究の独自性
これまでのロボットは、指示が不十分だとフリーズしてしまったり、間違った物体を取りに行ったりしていました。
本研究のユニークな点は、「なぜ判断できないのか(理由・原因)」をロボット自身が判別して自ら選択・行動できる点です。情報が足りないときや迷ったときに適切に理由を判断することで、より人間らしく柔軟に対応できるようになります。
ロボットシミュレーション環境での検証
研究では、3D空間でロボットの動きをリアルに再現できるシミュレータ「Gazebo」を使用しています。障害物がたくさんある部屋(マップ)を作り、ロボットが障害物をうまく避けながら目的地まで移動して物体を見つける実験を行っています。
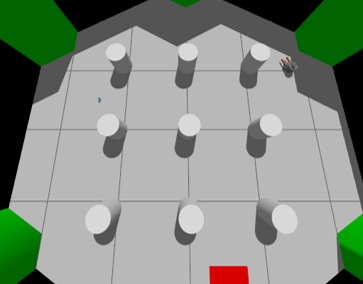
広いフィールド内でターゲットとなる物体を探し出す初期状態のシミュレーションです。
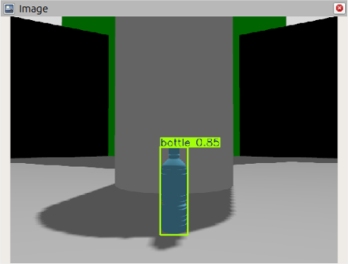
ロボットのカメラ映像から「ボトル」をAIが認識し、緑色の枠で囲んでいます。
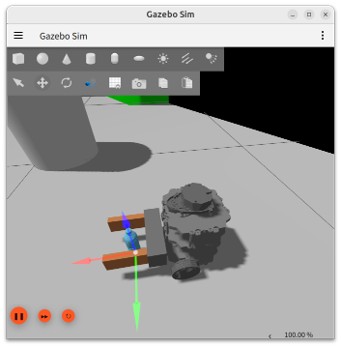
目標のボトルまで移動し、アームを使って正確につかむシミュレーションです。
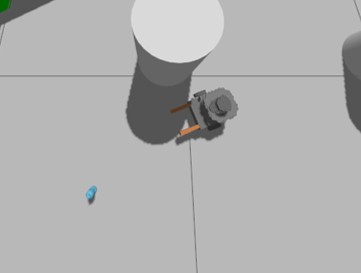
障害物(白い円柱)の裏など、直接見えない場所(死角)も回り込んで探索します。
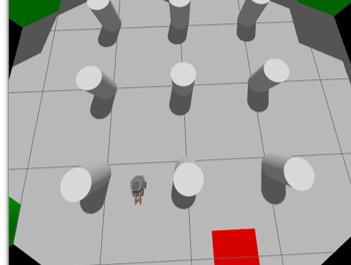
たくさんの障害物が並ぶ空間で、壁や物体にぶつからずに安全に移動します。